

Паллетирование роботом бутылей
Роботизированная укладка 19-ти литровых бутылей с водой в специальные стеллажи
Ищете решение?
Хотите реализовать нечто подобное?
Запрос обратного звонка
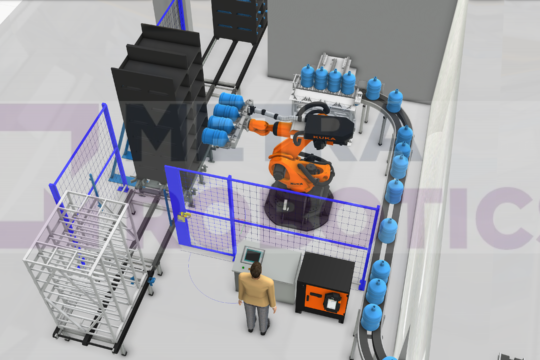
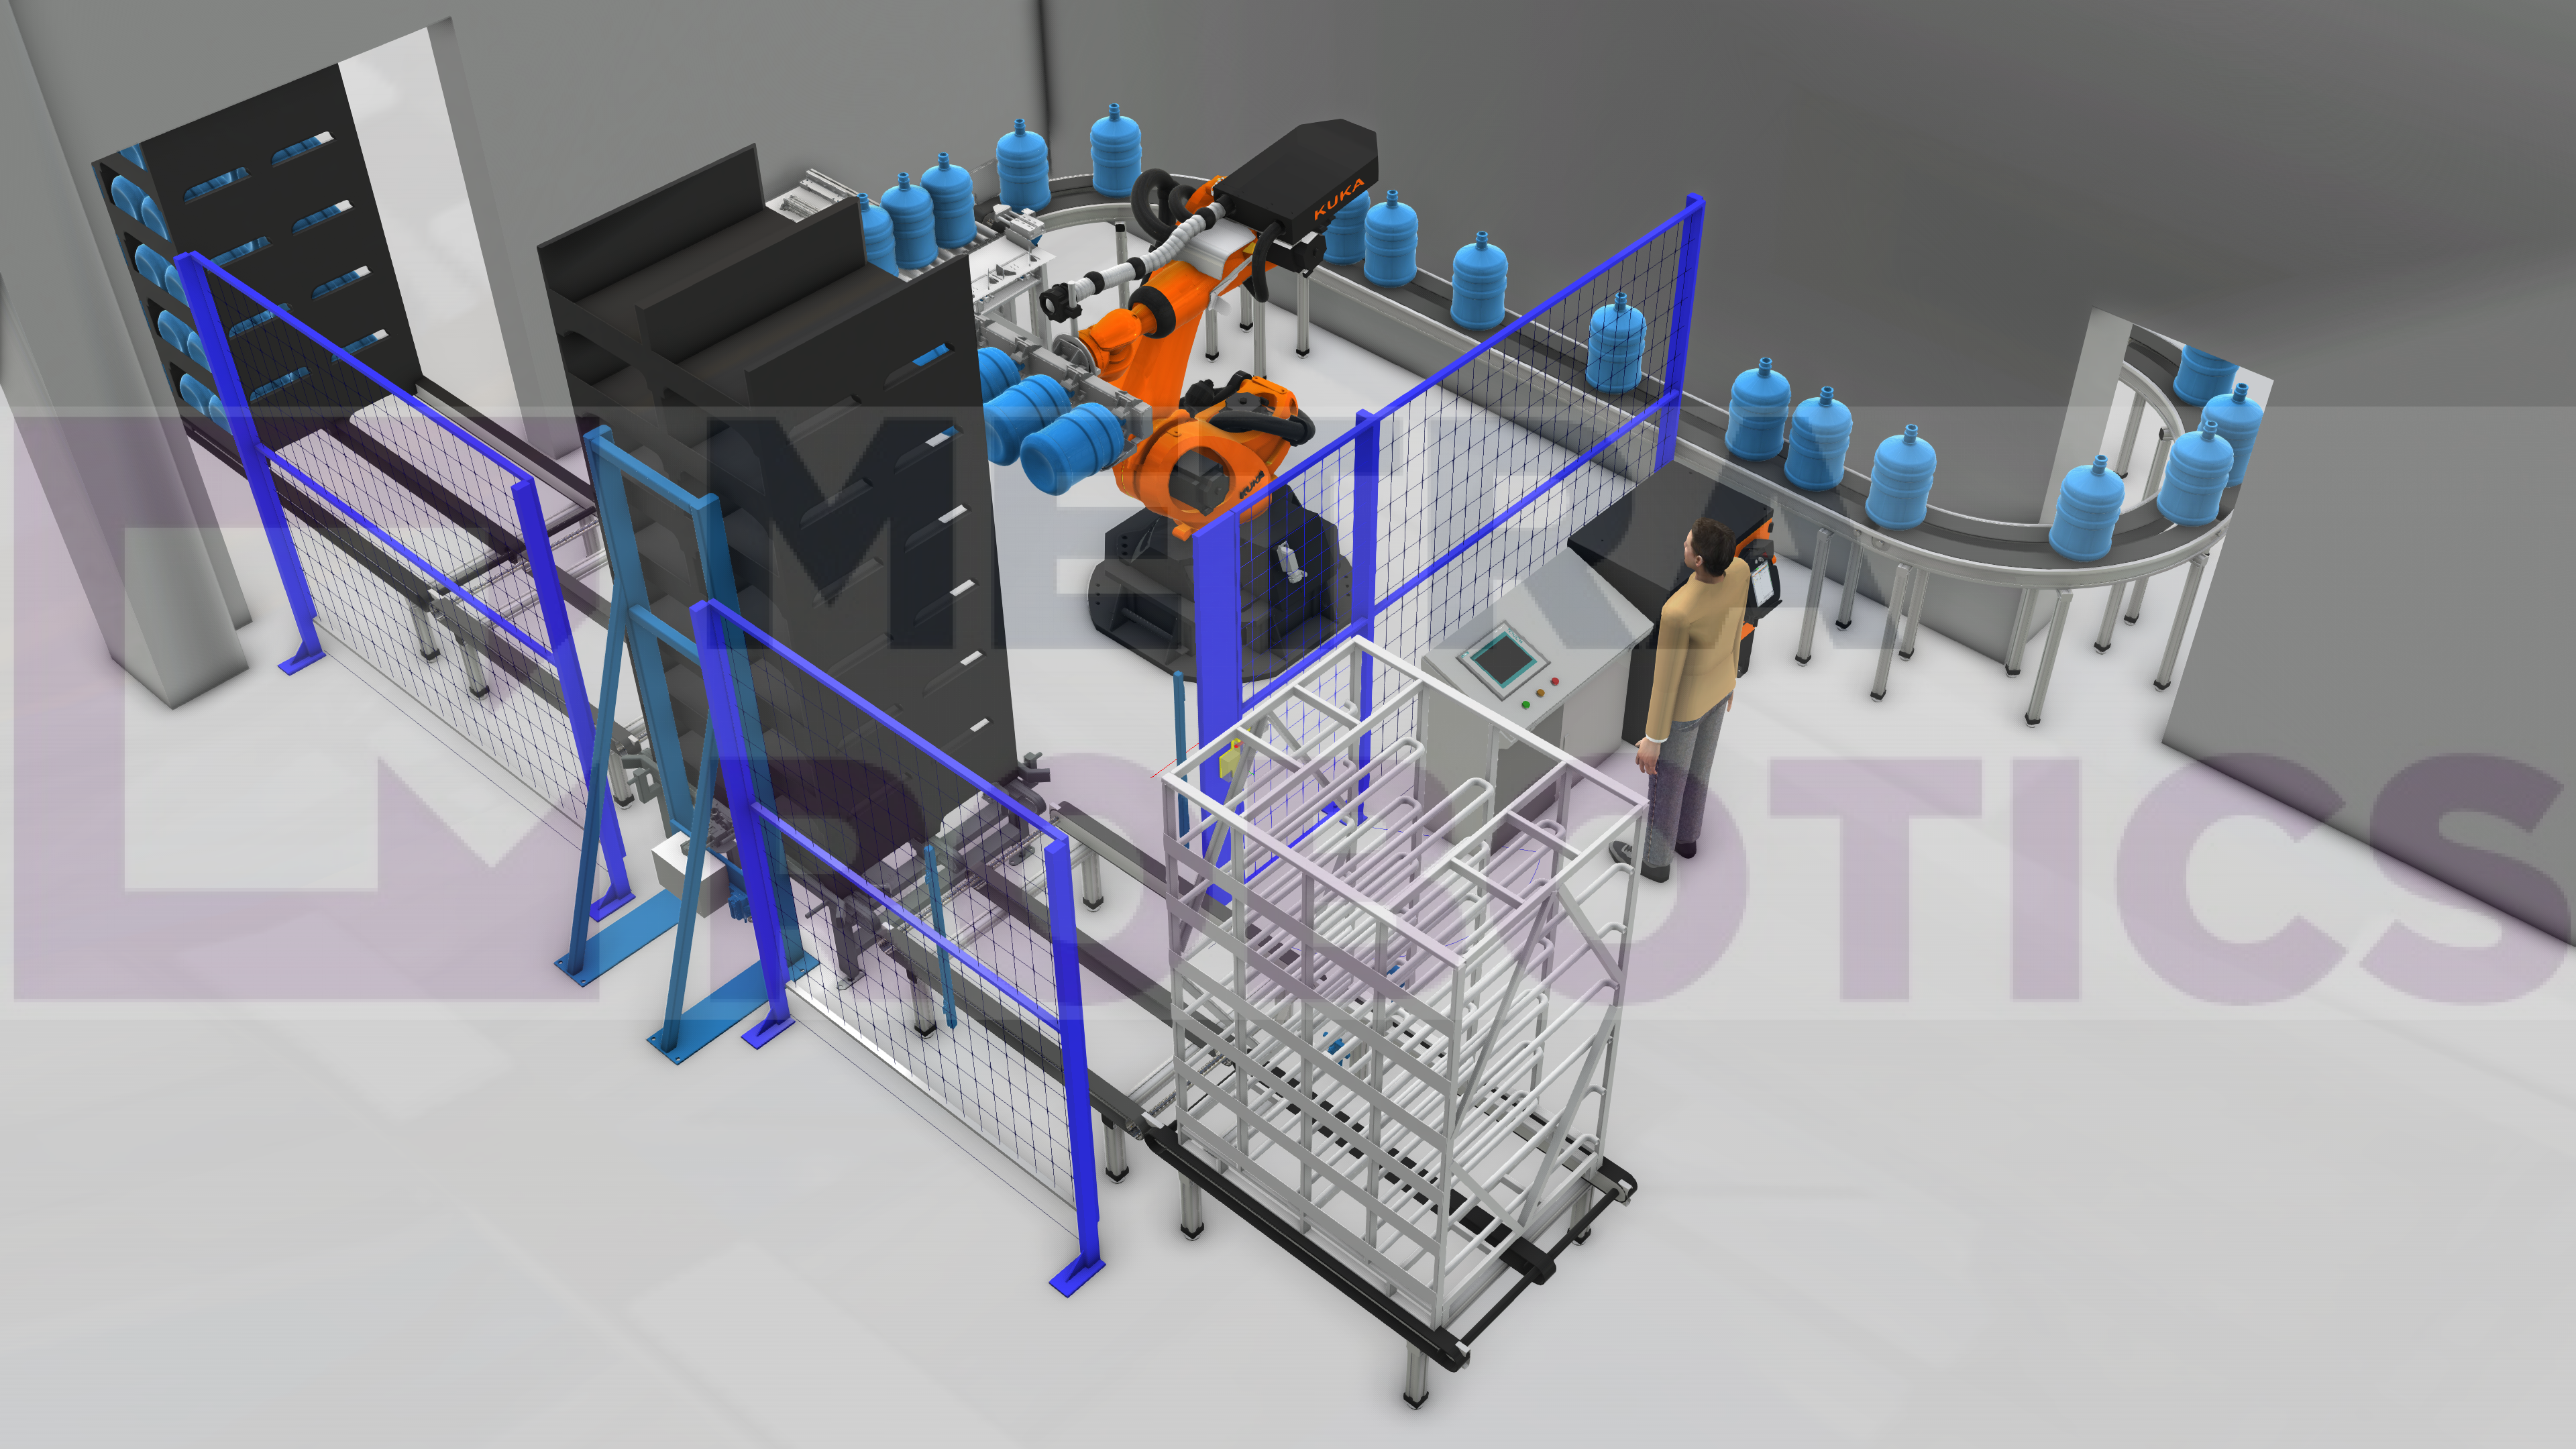
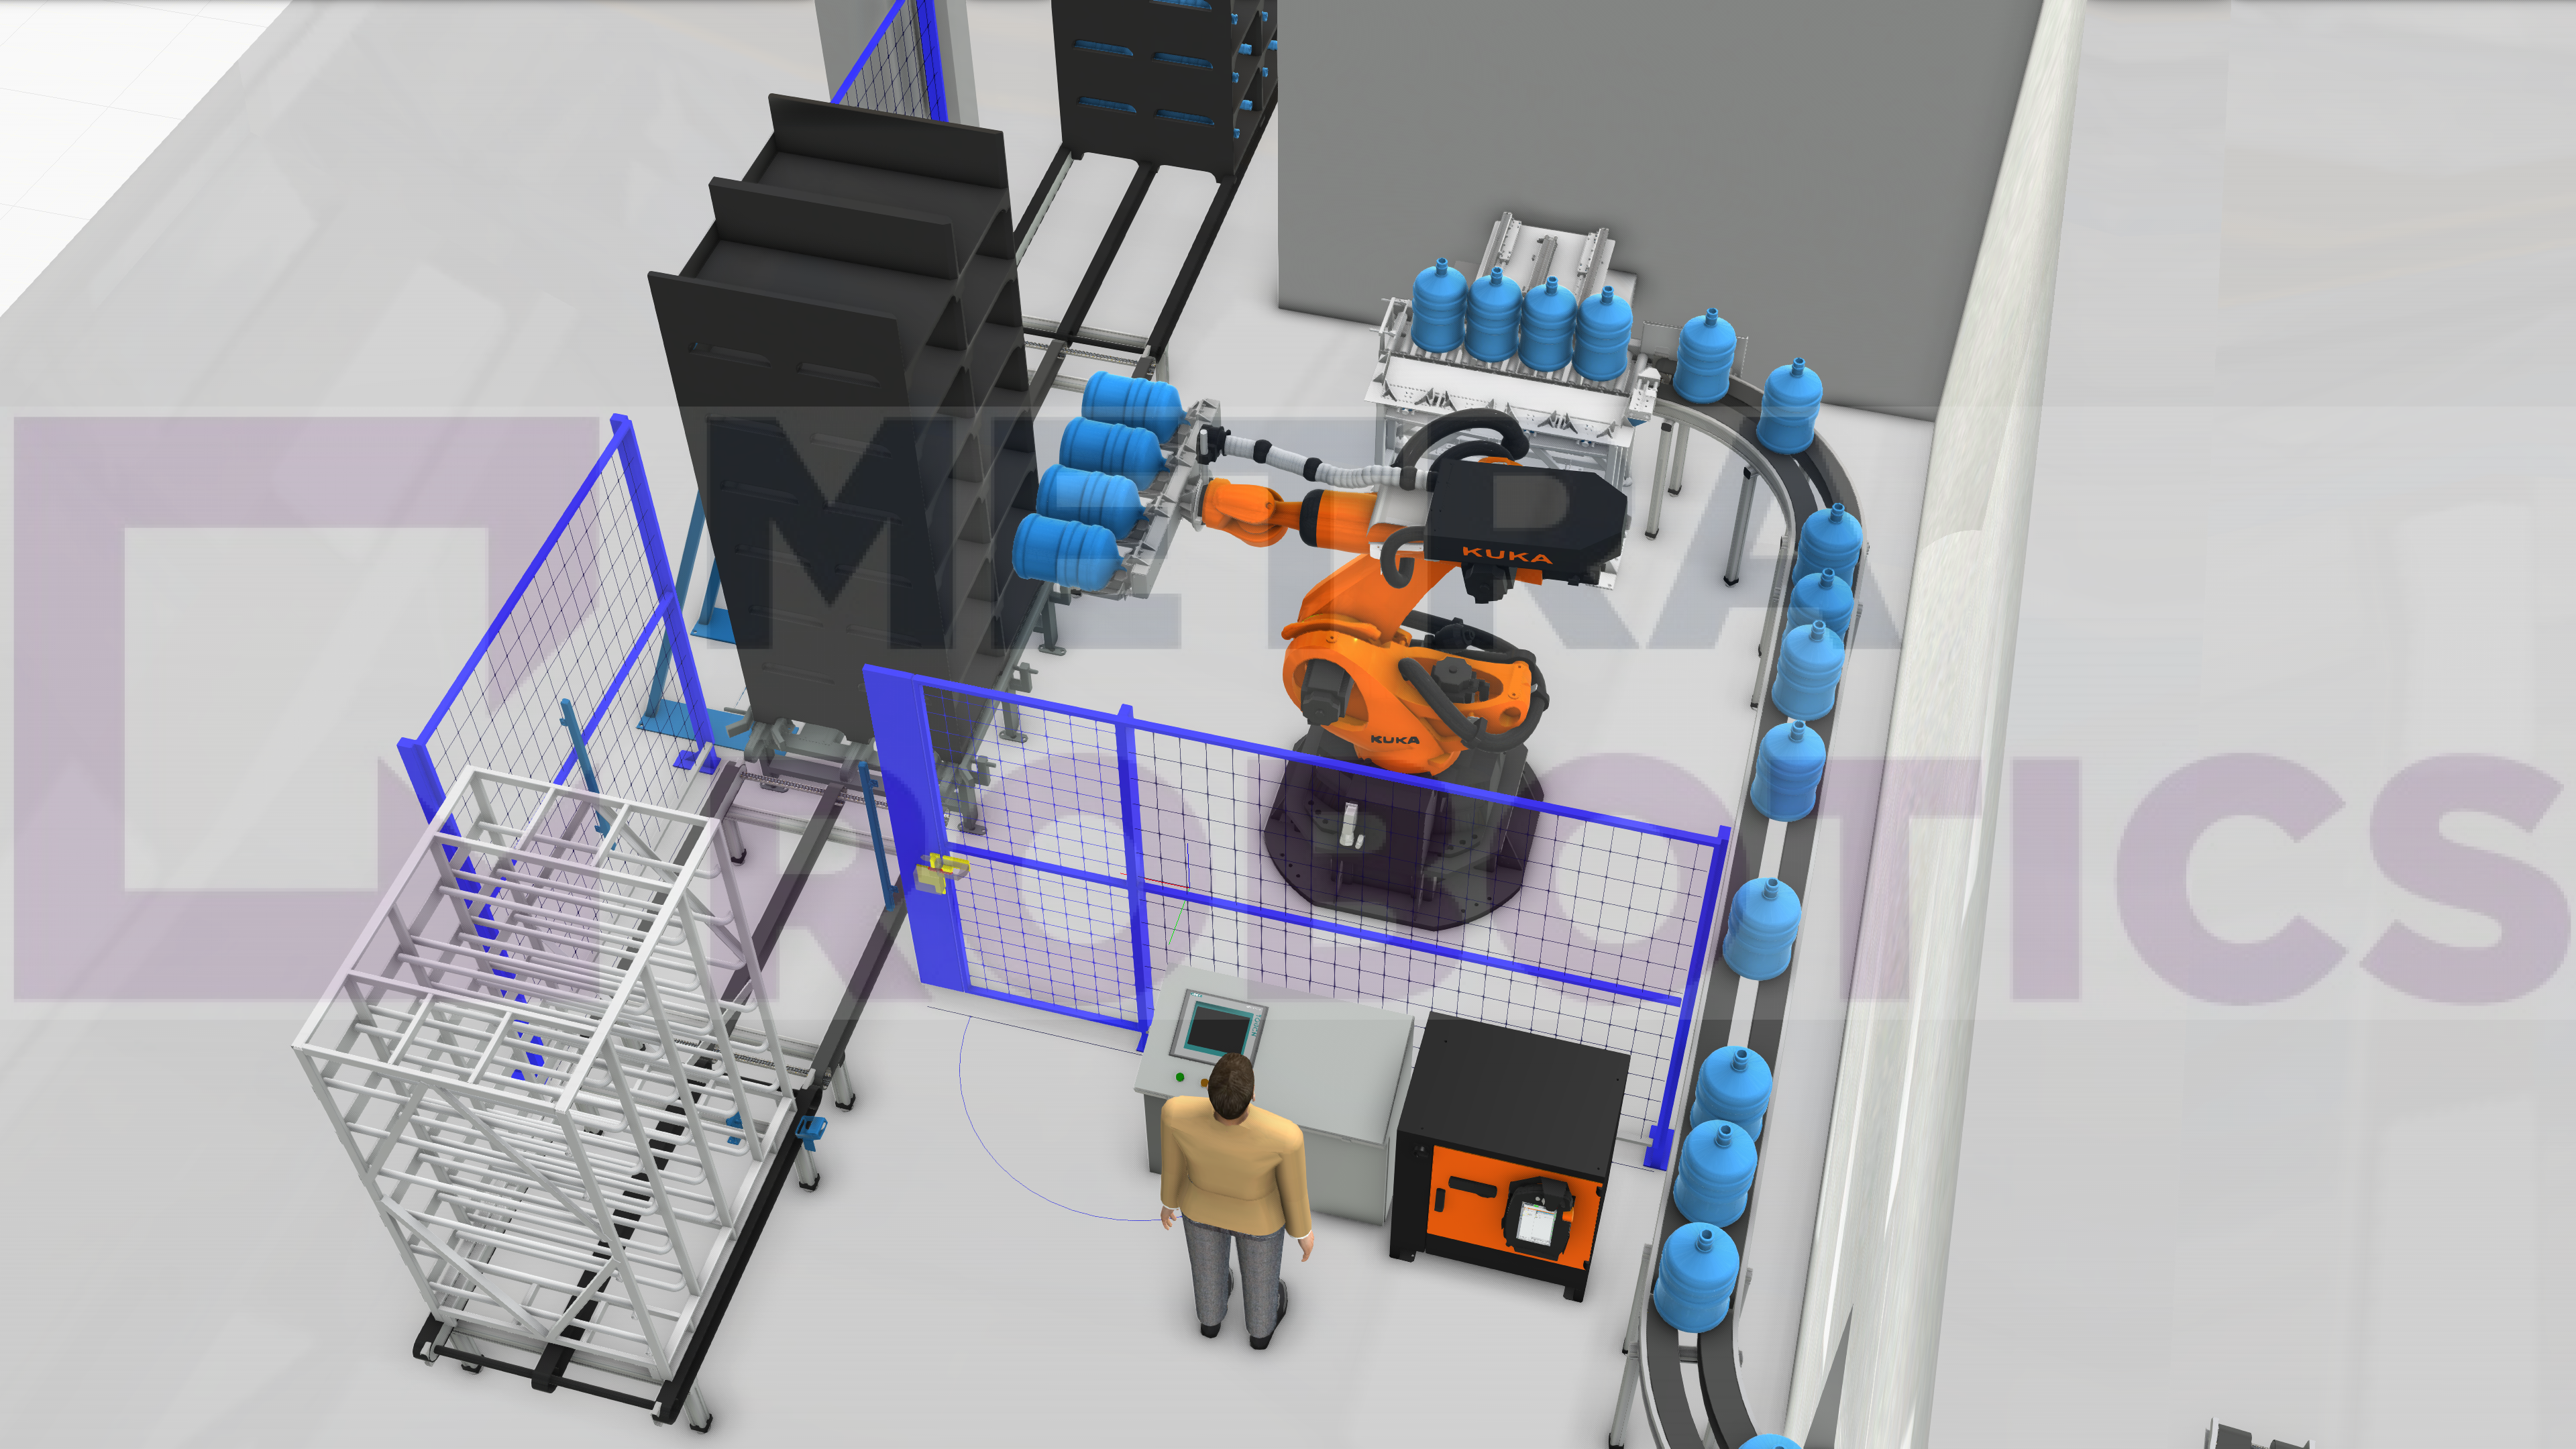
Задача комплекса: роботизированная укладка 19-литровых бутылей с водой в специальные стеллажи.
Представленный вариант имеет ручную переналадку механизмов при смене типа стеллажа. Возможна автоматизированная переналадка.
Робот грузоподъемностью 240 кг и досягаемостью 2,5 метра
Габаритные размеры представленного РТК: 6,5х9 м
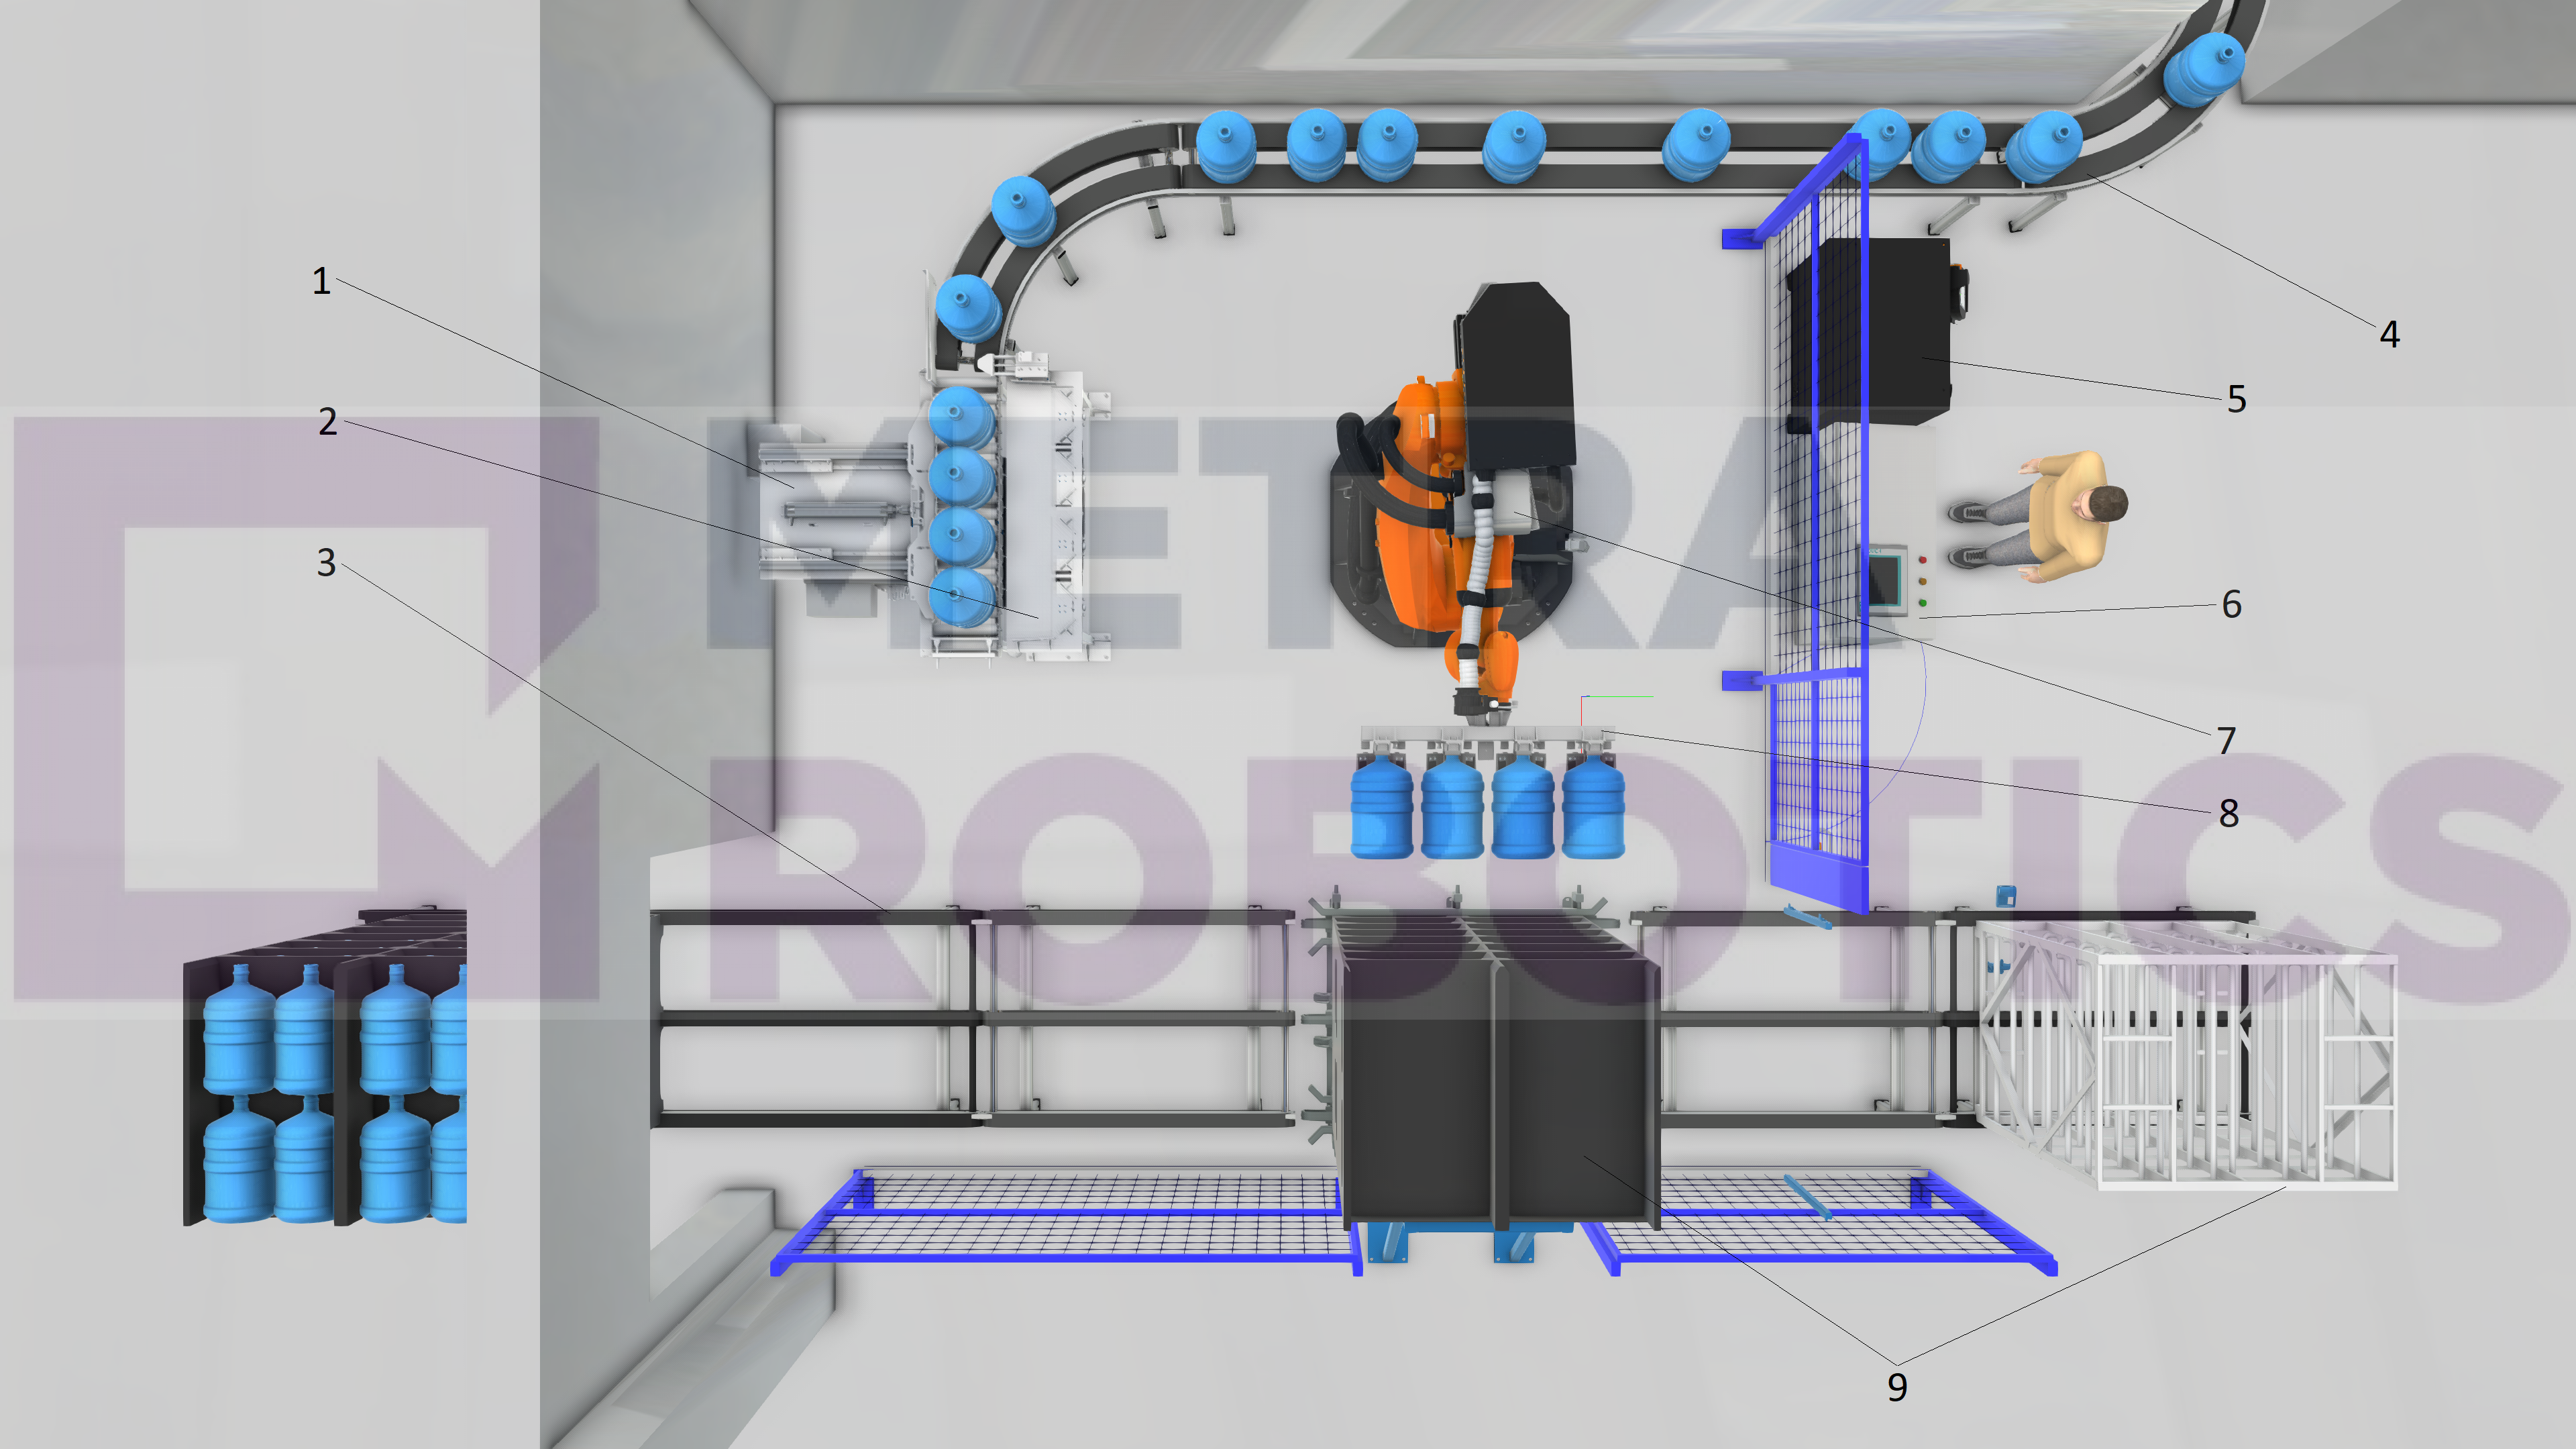
Позиции со схемы:
- Толкатель бутылок – сталкивает бутылки с буферного конвейера на стол-позиционер.
- Стол-позиционер – стол для позиционирования бутылок в определенном положении.
- Конвейерная система для стеллажей – перемещает стеллажи на загрузку, после загрузки на склад.
- Конвейерная система для бутылок – перемещает бутылки с участка розлива к РТК.
- Контроллер робота – используется для управления работой робота.
- Шкаф автоматики/панель оператора – используется для управления работой РТК. Панель оператора показывает состояние работы узлов, позволяет нажатием нескольких кнопок настроить параметры работы РТК.
- Робот-манипулятор – с помощью специального захвата забирает бутылки со стола-позиционера и укладывает их в стеллаж.
- Захват робота – механический захват, который фиксирует бутылки и не дает им выпасть во время манипулирования робота.
- Стеллажи – два вида стеллажей (пластиковый и металлический) предназначены для хранения бутылок.
Порядок работы комплекса:
- Перед началом работы оператор настраивает захват и стол позиционер под нужный вид стеллажа, на панели оператора выбирает вид стеллажа и запускает систему.
- С помощью погрузчика на конвейер устанавливается стеллаж, который перемещается в точку загрузки.
- Бутылки начинают перемещаться по конвейеру к буферному конвейеру, когда бутылки (4 шт) заполняют буферный конвейер, срабатывает отсекатель которые предотвращает попадание на буферный конвейер лишних бутылок. В это же время срабатывает толкатель, который сталкивает бутылки на стол-позиционер.
- Толкатель и отсекатель закрываются, и новая партия бутылей начинает заполнять буферный конвейер. В это время робот забирает бутылки со стола-позиционера и укладывает их в стеллаж, после чего возвращается за следующей партией.
- После заполнения стеллажа он перемещается по конвейерной системе на территорию склада, где его забирает погрузчик. Параллельно с перемещением заполненного стеллажа на место загрузки становится следующий стеллаж.
Преимущества:
- Производительность РТК – 24 бутылки в минуту.
- Универсальная система: РТК работает с двумя типами стеллажей – пластиковые и металлические.
- Освобождение от тяжелого ручного труда.
- Простота в обслуживании исполнительных механизмов.
Компания «Метрароботикс» рада предложить своим клиентам решения по автоматизации процесса металлообработки с применением промышленных роботов. Поставляемые нашей компанией робототехнические комплексы предназначены для решения широкого спектра задач при автоматизации промышленных производств. Основой для комплексов являются надежные и производительные роботы от компании KUKA – мировых лидеров на рынке промышленной техники.
